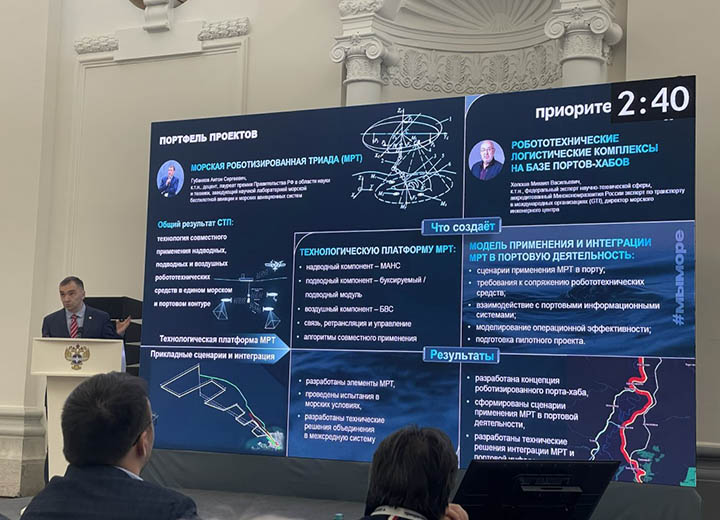
В Москве на площадке Российского университета транспорта состоялась технологическая сессия «Транспорт, судостроение и транспортная инфраструктура. Стратегия до 2050 года» в рамках программы «Приоритет-2030».
Морской государственный университет имени адмирала Г.И. Невельского, подведомственный Росморречфлоту, представил стратегический технологический проект «Межсредные робототехнические системы», направленный на развитие беспилотных технологий для морской отрасли.
В мероприятии приняли участие представители 12 университетов. Всего на сессии было представлено 15 стратегических технологических проектов в области транспорта, судостроения, робототехники, беспилотных систем и транспортной инфраструктуры. Участники обсудили достигнутые результаты, перспективы развития проектов и возможности межвузовского сотрудничества.
Результаты реализации проекта в 2026 году представил главный научный сотрудник научной лаборатории морской беспилотной авиации и морских авиационных систем МГУ им. адм. Г.И. Невельского, член-корреспондент РАН Иван Ермолов.
Проект объединяет два направления: создание морской робототехнической триады и разработку решений для применения робототехнических комплексов в морских портах.
Морская робототехническая триада представляет собой технологическую платформу, включающую автономное надводное судно, подводные робототехнические средства и беспилотные воздушные суда, объединенные системами связи и управления.
В 2026 году по направлению создания морской робототехнической триады достигнут пятый уровень готовности технологии (УГТ 5). В ходе комплексных морских испытаний отработано совместное применение надводного, подводного и воздушного компонентов с передачей данных на береговой пункт управления. Также отработаны технологии морской связи, управления автономным судном, передачи подводного видео, автоматического взлета и посадки беспилотного воздушного судна на морскую платформу.
В рамках второго направления определены сценарии применения робототехнических комплексов в морских портах, разработаны требования к их интеграции с портовой инфраструктурой и подготовлена основа для реализации пилотного проекта.
На технологической сессии также рассмотрены перспективы сотрудничества университетов в области разработки и испытаний беспилотных систем. МГУ им. адм. Г.И. Невельского представил технологическую платформу как основу для интеграции новых решений и реализации совместных исследований.
Дальнейшая работа будет направлена на совершенствование технологической платформы и подготовку пилотных проектов с индустриальными партнерами в сферах портовой деятельности, мониторинга морской инфраструктуры и поиска водных биоресурсов.